Máy quét 3D hoạt động như thế nào: nguyên lý đo và lịch sử công nghệ
Máy quét 3D lấy tọa độ không gian từ bề mặt thật bằng cách nào? Chúng ta bắt đầu với phép đo tam giác bằng laser, ánh sáng cấu trúc, thời gian bay và quang trắc ảnh, rồi nhìn lại hành trình từ điêu khắc ảnh đến thiết bị cầm tay hiện đại.

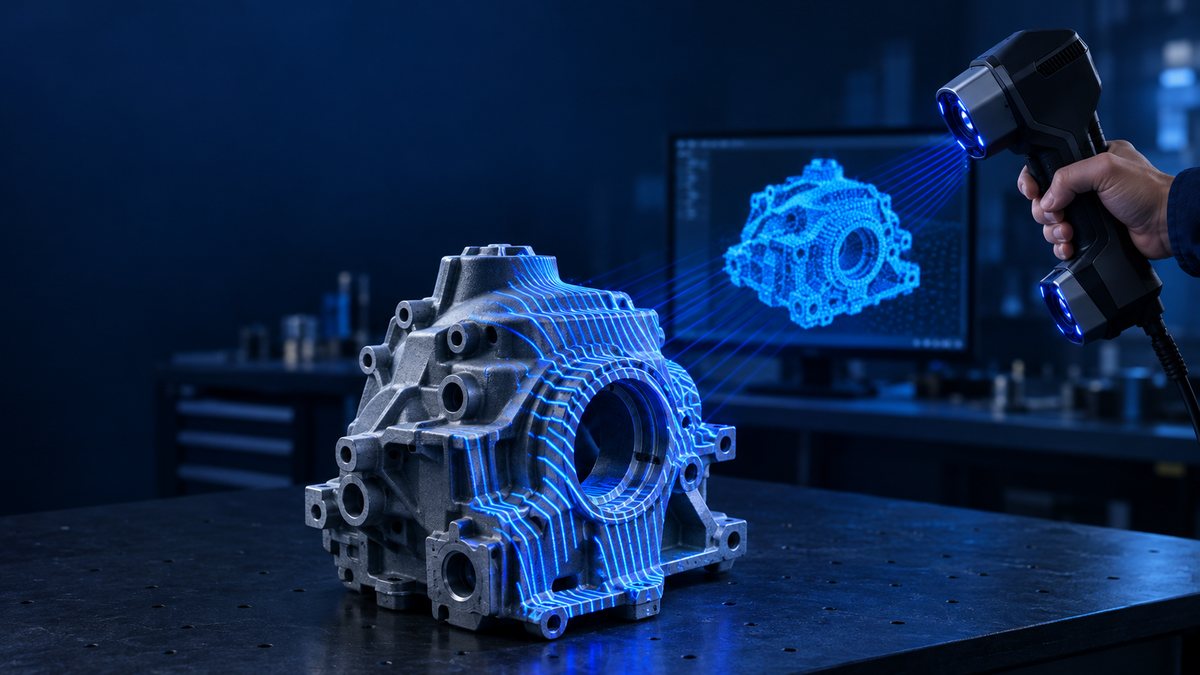
Ngày nay, một số máy quét 3D đã có thể cầm trên tay và chuyển bề mặt vật thật thành dữ liệu số trong thời gian tương đối ngắn. Nhưng ý tưởng “dùng ánh sáng ghi lại hình dạng” xuất hiện từ trước máy tính rất lâu. Chúng ta sẽ đi từ nguyên lý đo đến lịch sử công nghệ, đồng thời giữ lại những dấu vết về truyền thông khoa học trong các tạp chí Liên Xô mà bản gốc nhắc đến.
Máy quét 3D thực sự đo điều gì?
Ảnh thông thường chủ yếu ghi độ sáng và màu sắc; bản thân nó không trực tiếp cho biết khoảng cách từ từng điểm ảnh đến máy ảnh. Đo ba chiều cần xác định tọa độ X, Y, Z của các điểm bề mặt trong một hệ tọa độ.
Nhiều hệ thống trước hết tạo đám mây điểm: rất nhiều tọa độ không gian cùng mô tả hình dạng. Phần mềm căn chỉnh dữ liệu từ các góc nhìn và có thể tái dựng lưới tam giác. Đám mây điểm, lưới và mô hình CAD tham số phục vụ chế tạo là những dạng dữ liệu khác nhau; không phải chỉ quét một lần là tự động có tất cả.
Bài này giới thiệu bốn hướng tái dựng bề mặt không tiếp xúc thường gặp, không bao quát mọi công nghệ đo 3D. Quang trắc ảnh thường không cần máy quét chuyên dụng; CT công nghiệp được đưa vào phần so sánh như một phương pháp riêng.
Phương pháp 1: đo tam giác bằng laser
Laser tạo một điểm hoặc đường sáng trên vật thể, còn máy ảnh quan sát từ góc khác. Quan hệ hình học giữa nguồn sáng và máy ảnh đã được hiệu chuẩn; khoảng cách giữa chúng thường gọi là đường cơ sở.
Khi vị trí bề mặt thay đổi, vị trí điểm hoặc đường sáng trên ảnh cũng thay đổi. Kết hợp mô hình tạo ảnh, quan hệ hình học đã biết và vị trí quan sát, hệ thống tính tọa độ bằng phép đo tam giác.
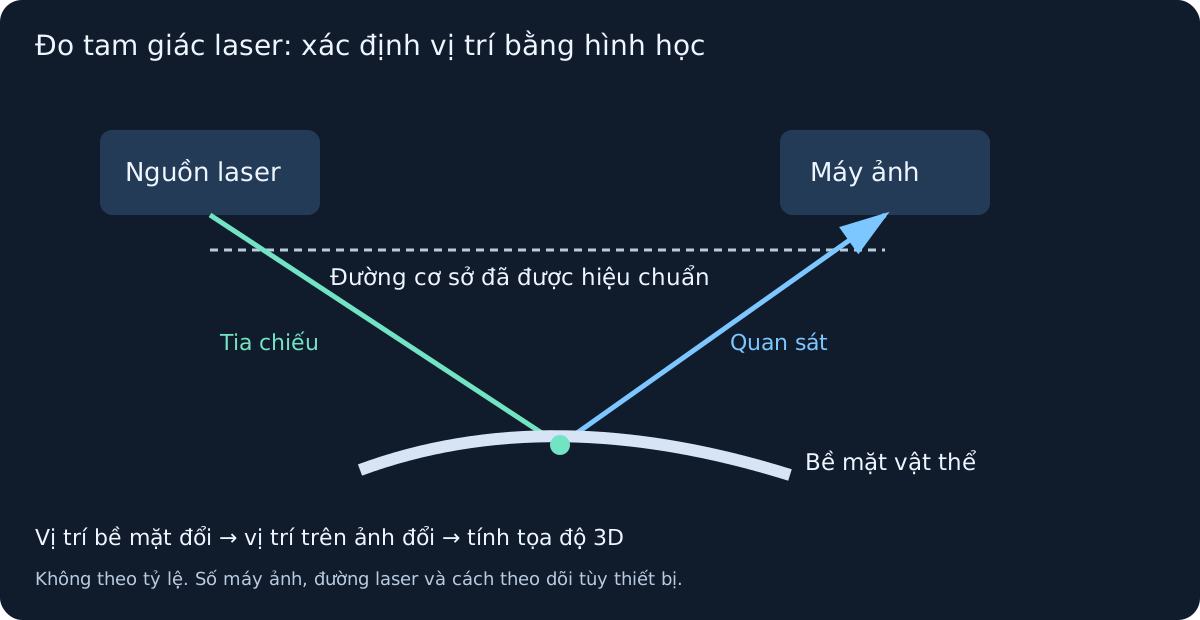
Thiết bị có thể chiếu một hoặc nhiều đường sáng, rồi di chuyển đầu quét hoặc vật thể để thu thêm bề mặt. Số máy ảnh, cách theo dõi vị trí và yêu cầu dùng điểm đánh dấu phụ thuộc thiết bị cùng chế độ làm việc, không phải cấu hình bắt buộc giống nhau ở mọi máy quét laser.
Một số hệ thống laser phù hợp với bề mặt tối hoặc kim loại, nhưng phản xạ mạnh, vật liệu trong suốt và bề mặt phức tạp vẫn có thể gây khó khăn. Nguồn sáng, phơi sáng, góc quan sát, che khuất và hiệu chuẩn đều ảnh hưởng kết quả. Có thể tham khảo giải thích của ZEISS về phép đo tam giác và giới hạn bề mặt.
Phương pháp 2: ánh sáng cấu trúc
Hệ thống ánh sáng cấu trúc chiếu lên vật thể những sọc, mẫu mã hóa hoặc hình ánh sáng đã biết. Máy ảnh quan sát phân bố của chúng trên bề mặt rồi kết hợp quan hệ hiệu chuẩn để khôi phục hình dạng.
Nhiều hệ thống dùng máy chiếu cũng dựa trên phép đo tam giác. Thay vì chỉ thu một điểm hay một đường, chúng có thể lấy dữ liệu bề mặt dày đặc trong một trường nhìn.
Phương pháp này thường được dùng cho hình dạng chi tiết, vật đúc, kỹ thuật ngược và kiểm tra hình học. Thể tích đo, khoảng cách làm việc và sai số cho phép phải được xác định theo thiết bị cùng cấu hình quang học cụ thể.
Phản xạ gương, vật liệu trong suốt, tín hiệu phản hồi yếu và ánh sáng môi trường có thể ảnh hưởng việc nhận diện mẫu chiếu. Khi được phép, có thể xử lý làm mờ bề mặt, nhưng phải xét chiều dày lớp phủ, tính tương thích vật liệu và yêu cầu làm sạch sau đó.
Cũng không thể đồng nhất “ánh sáng cấu trúc” với “mọi thiết bị đều an toàn cho mắt”. Cần tuân thủ cấp an toàn nguồn sáng và hướng dẫn của sản phẩm, không nhìn trực tiếp vào nguồn sáng.
Phương pháp 3: thời gian bay của ánh sáng
Khi đo tòa nhà, nhà xưởng hoặc cảnh lớn, người ta thường dùng phép đo khoảng cách dựa trên sự truyền ánh sáng. Với phương pháp thời gian bay dạng xung, thiết bị phát xung sáng, đo thời gian phản hồi và tính khoảng cách từ hành trình đi–về.
Ở đây d là khoảng cách, c là tốc độ ánh sáng, Δt là thời gian đi–về. Dùng tốc độ ánh sáng trong chân không để ước lượng, ánh sáng đi khoảng 0,3 mm trong một picôgiây. Khoảng cách thay đổi 1 mm tương ứng thời gian đi–về thay đổi khoảng 6,7 picôgiây, tức xấp xỉ 7 picôgiây như bản gốc nêu.
Đây chỉ là phép quy đổi vật lý giữa thời gian và khoảng cách, không có nghĩa mọi máy đều dùng cùng kiểu bộ đếm để đo trực tiếp khoảng thời gian ấy. Cũng không thể chỉ từ con số này suy ra sai số của thiết bị hoàn chỉnh. “Quét laser” không chỉ có một nguyên lý đo khoảng cách: đo tam giác bằng laser ở phần trước là một hướng khác.
Ví dụ máy quét laser mặt đất trong bản gốc có phạm vi tới hàng trăm mét và sai số cỡ milimét. Ví dụ nhằm phân biệt nhiệm vụ đo cảnh lớn với kiểm tra chi tiết nhỏ, không phải thông số chung cho mọi thiết bị lidar.
Phương pháp 4: quang trắc ảnh
Quang trắc ảnh chụp vật thể từ nhiều vị trí, tìm các đặc trưng tương ứng giữa các ảnh, rồi dùng vị trí máy ảnh và hình học tạo ảnh để khôi phục hình dạng. Có thể hiểu chuyển động của máy ảnh cung cấp điều kiện hình học cho quan sát nhiều góc nhìn.
Phương pháp thường không đòi hỏi đầu quét chuyên dụng: máy ảnh số, thậm chí điện thoại, có thể làm công cụ thu ảnh. Nó cũng phù hợp với việc giữ màu và vân bề mặt. Nhưng “dễ bắt đầu chụp” khác với “đo kích thước đáng tin cậy”.
Kết quả chịu ảnh hưởng của hiệu chuẩn, ống kính, khoảng cách chụp, độ chồng phủ, vân bề mặt, chuẩn tỷ lệ và cách xử lý. Không thể nói quang trắc ảnh luôn kém quét chủ động, cũng không thể hứa cùng một độ chính xác với mọi cách chụp.
Nghiên cứu kiểm tra chi tiết có hình dạng phức tạp mà bản gốc dẫn (tiếng Nga) có những so sánh và ví dụ trong điều kiện cụ thể. Các giá trị như khoảng 0,5 mm/m không phải hiệu năng cố định của toàn bộ phương pháp quang trắc ảnh.
So sánh các phương pháp
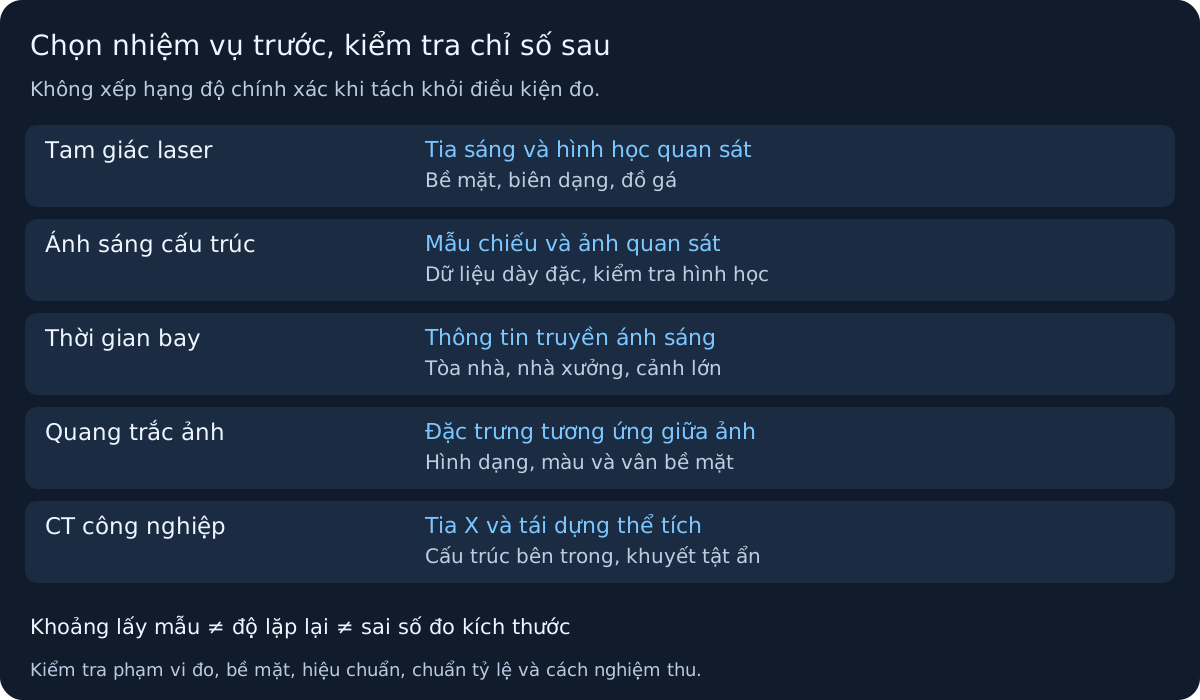
Bảng dưới giữ các giá trị chính từ bản gốc như ví dụ nhập môn. Đây không phải tiêu chuẩn thống nhất hay cam kết khi mua và nghiệm thu thiết bị. Cần kiểm tra định nghĩa và điều kiện thử của các chỉ số “độ chính xác”, “độ phân giải” và “độ lặp lại”.
| Phương pháp | Ví dụ quy mô sai số | Ví dụ khoảng cách hoặc không gian | Nhiệm vụ | Giới hạn cần kiểm tra |
|---|---|---|---|---|
| Ánh sáng cấu trúc | 0,02–0,1 mm | 0,3–1 m | Chi tiết, vật đúc, kỹ thuật ngược, kiểm tra hình học | Phản xạ và truyền sáng, che khuất, thể tích đo, điều kiện hiệu chuẩn |
| Đo tam giác bằng laser | 0,02–0,1 mm | 0,2–1 m | Bề mặt chi tiết, thân vỏ, đồ gá và biên dạng | Theo dõi vị trí hoặc điểm đánh dấu tùy hệ thống; vẫn cần xét phản xạ mạnh và che khuất |
| Thời gian bay | 1–6 mm | Có thể tới hàng trăm mét | Tòa nhà, nhà xưởng, hạ tầng và dữ liệu BIM | Không suy ra khả năng kiểm tra chi tiết rất nhỏ từ thông số cảnh lớn |
| Quang trắc ảnh | Từ khoảng 0,1 mm đến cỡ centimét, tùy nhiệm vụ | Phụ thuộc ống kính, khoảng cách chụp và cảnh | Di sản, kiến trúc, mô hình có vân bề mặt và dự án đo được thiết kế phù hợp | Vân bề mặt, hình học chụp, chuẩn tỷ lệ, hiệu chuẩn và ánh sáng |
| CT công nghiệp | 0,005–0,05 mm | Trong không gian quét của thiết bị | Cấu trúc bên trong, khuyết tật ẩn và đánh giá kích thước | Kích thước, vật liệu, khả năng xuyên qua, tái dựng và kiểm chứng phép đo |
CT công nghiệp khác bốn hướng tái dựng bề mặt ở trên, không phải một dạng quét bề mặt bằng ánh sáng nhìn thấy. Kích thước voxel của CT cũng không đồng nghĩa với sai số đo kích thước.
Nghiên cứu mà bản gốc giới thiệu sử dụng hệ thống có độ chính xác tuyến tính công bố 0,020 mm và độ lặp lại 0,010 mm. Trong điều kiện nghiên cứu ấy, giảm khoảng lấy mẫu từ 0,1 xuống 0,025 mm làm thời gian quét tăng gần bốn lần mà không đem lại mức cải thiện độ chính xác tương ứng. Cần đọc kết quả theo thiết bị, mẫu thử và cách đánh giá của nghiên cứu gốc.
Bài học thực tế: lấy điểm dày hơn không có nghĩa chắc chắn đo kích thước đúng hơn. Trước khi chọn thông số, cần xác định đặc trưng cần kiểm tra và sai số cho phép.
Lịch sử: từ điêu khắc ảnh đến máy quét cầm tay
Khoảng năm 1860: điêu khắc ảnh
Điêu khắc ảnh của nhà điêu khắc kiêm nhiếp ảnh gia Pháp François Willème là một tiền thân sớm của việc sao chép hình dạng bằng ảnh nhiều góc nhìn. 24 máy ảnh được bố trí quanh người mẫu; các đường bao và dụng cụ cơ học hỗ trợ tạo tác phẩm. Đó không phải máy quét xuất tọa độ số theo nghĩa hiện đại, cũng không nên gọi trực tiếp là in 3D hiện đại.
Tài liệu về điêu khắc ảnh mà bản gốc dẫn (tiếng Nga) giới thiệu ý tưởng này. Bản gốc còn nhắc tạp chí khoa học phổ thông Liên Xô Yunyy Tekhnik có bài liên quan trong số 1 năm 1960. Có thể tra tiếp từ mục lục năm 1960.
Thập niên 1960: laser và ảnh toàn ký
Sự xuất hiện của laser thúc đẩy tạo ảnh ba chiều bằng quang học. Năm 1962, nhà vật lý Liên Xô Yuri Denisyuk công bố nghiên cứu liên quan đến toàn ký phản xạ, một hướng quan trọng cho phép quan sát ảnh quang học lập thể dưới ánh sáng trắng.
Bản gốc liệt kê một số bài khoa học phổ thông trong Tekhnika — Molodyozhi: bài về “cửa sổ vào thế giới ba chiều” ở số 10 năm 1966, chủ đề toàn ký ở số 6 năm 1967, và bài của Denisyuk ở số 11 năm 1974. Đây là các dấu vết lịch sử truyền thông khoa học được giữ từ bản gốc; tên và nội dung chính xác cần đối chiếu bản tạp chí. Có thể tham khảo chỉ mục thư mục tạp chí.
Ảnh toàn ký không đồng nghĩa với kết quả quét tọa độ: nó ghi thông tin để tái hiện ảnh quang học, không phải tập tọa độ bề mặt có thể đưa thẳng vào CAD. Tuy vậy, laser và nghiên cứu quang học tạo nền tảng cho những công nghệ đo 3D sau này.
Thập niên 1970–1980: số hóa bằng laser dần hình thành
Laser, cảm biến quang điện, đo hình học và tính toán dần kết hợp với nhau. Với nhánh phát triển tại Hội đồng Nghiên cứu Quốc gia Canada, NRC, tài liệu tổng kết công nghệ của chính tổ chức này ghi nhận nghiên cứu bắt đầu năm 1981. Sau đó các hệ thống quét laser được phát triển; năm 1984, Marc Rioux công bố nghiên cứu đo khoảng cách bằng laser dựa trên các bộ quét đồng bộ.
Vì vậy, bản biên dịch này không giữ mốc “1978” trong bản gốc khi tài liệu nói trên không hỗ trợ mốc ấy, cũng không đồng nhất thời điểm bắt đầu nghiên cứu của một tổ chức với sự ra đời của máy quét đầu tiên trên toàn thế giới.
Kiểm tra công nghiệp, thị giác robot, số hóa hình dáng người và ghi chép di sản dần trở thành các hướng ứng dụng. Bản gốc còn nhắc một bài phổ thông về “danh mục toàn ký” trong Yunyy Tekhnik số 10 năm 1981; có thể tra mục lục năm 1981.
Thập niên 1990–2000: tính toán, căn chỉnh và dữ liệu mở
Năng lực tính toán và thuật toán giúp xử lý nhiều điểm đo, căn chỉnh các góc nhìn và tái dựng lưới thực dụng hơn; ánh sáng cấu trúc cùng các hướng khác cũng tiếp tục phát triển.
Mô hình “thỏ Stanford” năm 1994 trở thành dữ liệu thử nghiệm phổ biến trong đồ họa máy tính. Cần phân biệt: dữ liệu gốc của nó được thu bằng đo tam giác laser, không phải bằng chứng rằng “máy quét ánh sáng cấu trúc ra đời năm 1994”. Kho dữ liệu quét 3D của Stanford mô tả thiết bị, quá trình căn chỉnh và tái dựng lưới.
Từ thập niên 2010 đến nay: đưa máy quét ra hiện trường
Thiết bị cầm tay và phần mềm theo dõi thời gian thực giúp thu dữ liệu quanh chi tiết dễ hơn. Nhưng tính cơ động không bảo đảm cùng chất lượng đo trong mọi điều kiện hiện trường. Khoảng cách làm việc, ánh sáng, nhiệt độ, độ ổn định theo dõi và quy trình kiểm chứng vẫn quan trọng.
Tái dựng từ ảnh cũng đến với nhiều người dùng hơn, còn lidar xuất hiện trong xe, robot và hệ thống cảm nhận không gian. Cùng là dữ liệu ba chiều, nhưng tiêu chuẩn đánh giá thay đổi theo mục đích.
Sau khi quét còn phải làm gì?
Quét mới là bước đầu. Dữ liệu thường cần loại nhiễu, căn chỉnh nhiều góc nhìn, xử lý vùng thiếu, tái dựng lưới và kiểm tra kết quả. Mô hình trông kín không có nghĩa mọi vùng đều đã được đo đáng tin cậy; cần phân biệt bề mặt được nội suy để vá lỗ với dữ liệu thực sự thu được.
Nếu mục tiêu là chế tạo chi tiết chứ không chỉ hiển thị hình dạng, thường còn phải xây dựng CAD tham số với ý đồ thiết kế, chuẩn, kích thước và dung sai. Đó là khác biệt quan trọng giữa quét và kỹ thuật ngược.
Bề mặt đo được có thể bao gồm mòn, biến dạng và vật liệu bám. Kỹ sư phải quyết định yếu tố nào cần giữ, yếu tố nào là khuyết tật, thay vì sao chép máy móc mọi dấu vết sang chi tiết mới.
Nếu sau đó cần in 3D, có thể đọc Định luật vật lý và mô hình 3D: vì sao không phải thứ gì cũng in được? và Giới hạn của in 3D: vì sao không thể in như máy in thông thường?.
Kết luận
Để hiểu quét 3D, điều quan trọng không phải ghi nhớ một phương pháp “chính xác nhất”, mà là biết tọa độ đến từ đâu: hình học tam giác, mẫu ánh sáng đã biết, thời gian truyền hoặc đặc trưng tương ứng giữa nhiều ảnh.
Từ điêu khắc ảnh đến quét số hiện đại là hành trình hơn một thế kỷ. Trong kỹ thuật, câu hỏi đúng vẫn là: cần đo gì, cho phép sai số bao nhiêu, bề mặt và hiện trường ra sao, và kiểm chứng kết quả bằng cách nào?
Câu hỏi thường gặp
Nói đơn giản, quét 3D hoạt động như thế nào?
Hệ thống quan sát bề mặt từ những vị trí khác nhau và xác định tọa độ ba chiều bằng quan hệ hình học hoặc thông tin truyền ánh sáng. Đo tam giác bằng laser, ánh sáng cấu trúc và thời gian bay là các phương pháp quang học chủ động; quang trắc ảnh thường khôi phục hình dạng từ ảnh nhiều góc nhìn. Sau khi căn chỉnh và xử lý, dữ liệu có thể trở thành đám mây điểm và lưới tam giác.
Loại máy quét 3D nào chính xác nhất?
Không có câu trả lời chung nếu tách khỏi nhiệm vụ và điều kiện đo. Kiểm tra hình dạng ngoài của chi tiết thường cần đánh giá ánh sáng cấu trúc hoặc đo tam giác bằng laser; quan sát cấu trúc bên trong có thể cần CT công nghiệp. Phải chọn theo phạm vi đo, sai số cho phép, điều kiện hiệu chuẩn và kiểm chứng; không coi khoảng cách điểm, độ lặp lại và sai số đo kích thước là cùng một chỉ số.
Quét 3D chủ động khác quang trắc ảnh ở đâu?
Thiết bị chủ động phát tín hiệu ánh sáng đã biết tới vật thể rồi khôi phục thông tin hình học từ tín hiệu thu được. Quang trắc ảnh thường dùng các đặc trưng tương ứng trong ảnh nhiều góc nhìn để tính vị trí máy ảnh và hình dạng vật thể. Phương pháp này giữ được thông tin màu và vân bề mặt, nhưng độ chính xác phụ thuộc hình học chụp, hiệu chuẩn máy ảnh, ràng buộc tỷ lệ và quy trình xử lý; không thể khẳng định nó luôn kém máy quét chuyên dụng.
Vì sao bề mặt bóng, trong suốt hoặc rất đen khó quét?
Phản xạ gương, truyền sáng, khúc xạ hoặc tín hiệu phản hồi yếu khiến hệ thống khó nhận diện đáng tin cậy cùng một vị trí trên bề mặt. Một số thiết bị cải thiện được việc đo các bề mặt nhất định, nhưng không có nghĩa mọi vật thể như vậy đều quét trực tiếp được. Khi được phép, có thể xử lý làm mờ bề mặt, đồng thời phải tính đến ảnh hưởng của chiều dày lớp phủ.
Máy quét 3D đầu tiên xuất hiện khi nào?
Điều đó phụ thuộc định nghĩa máy quét. Điêu khắc ảnh khoảng năm 1860 là một tiền thân dùng ảnh nhiều góc nhìn để sao chép hình dạng, không phải máy quét tọa độ số hiện đại. NRC Canada ghi nhận chương trình nghiên cứu tạo ảnh 3D bằng laser của mình bắt đầu năm 1981. Đây là một nhánh phát triển có tài liệu, không phải căn cứ để kết luận đó là máy quét 3D đầu tiên trên thế giới.
Andrey Nikolaevich Gromov
Đồng sáng lập, Giám đốc kỹ thuật ATRIMUT
16 năm kinh nghiệm trong ngành CNTT. Chuyên về công nghệ sản xuất bồi đắp, hạ tầng dịch vụ, quản lý dự án cấp liên bang tại Nga và các dự án trong khu vực công.